Beg
-
Постов
363 -
Зарегистрирован
-
Посещение
-
Победитель дней
28
Тип контента
Профили
Форумы
События
Блоги
Магазин
Весь контент Beg
-
 не мерял, но у него же переменная нагрузка - блок питания сейчас 400Вт, если бы он мотал как чайник - то он бы уже задымился... по факту же руль практически не выполняет полезной механической работы, двигатель почти всегда "стоит", кпд стремится к нулю - т.е. и потребленное электричество почти все идет в тепло
-
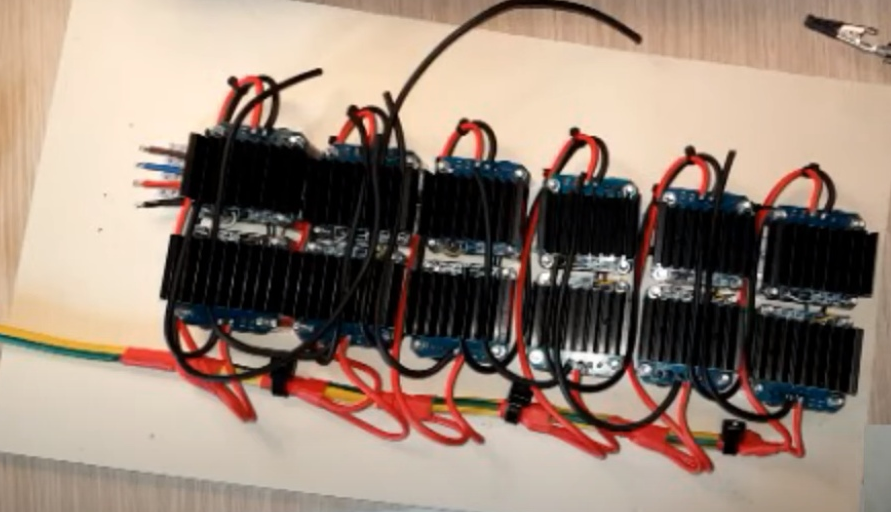
доработки которые повылазили (на ближайщее будущее): 1. блока питания не хватает - хотя у него и нет защиты, но у него проваливается напряжение - как бы он не сдох 2. BTS горячие - надо дорабатывать их охлаждение, штатного не хватает 3. Решил я пойти "против шерсти" и использовал длинный кабель между BTS и мотором - 3метра, ПВС 2х1,5 - он собака греется, я так понимаю что тут на лицо скин эффект (это когда на высокой частоте ток отказывается течь внутри сечения проводника - а течет только по поверхности... т.е. сечение жилы используется не все, а только его "скорлупа", толщина этой "скорлупы" на синусе 16kHz - 0,5мм, а на ШИМ с малой скважностью и того меньше "но это не точно") - но отступать некуда) надо попробовать запитать "резиной" КГхл 2х4 - она заодно и температуру большую держит
-
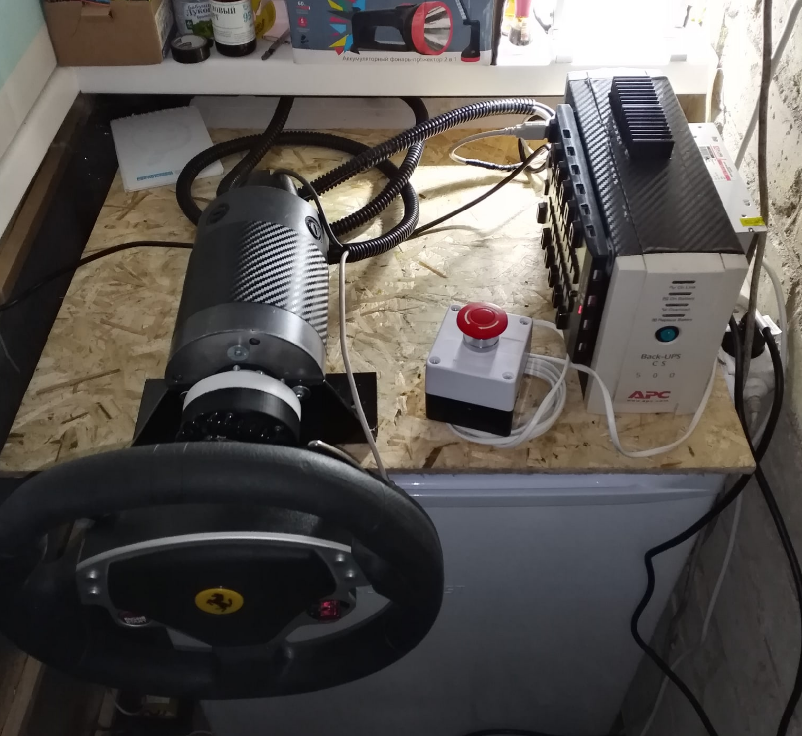
Довел свой проект условно до законченного состояния, можно эксплуатировать.... конечно есть проблемы и небольшие косяки - ну их чуть позже решим вот мини обзор записал
-
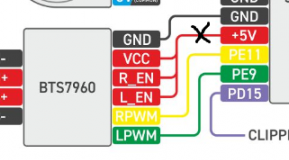
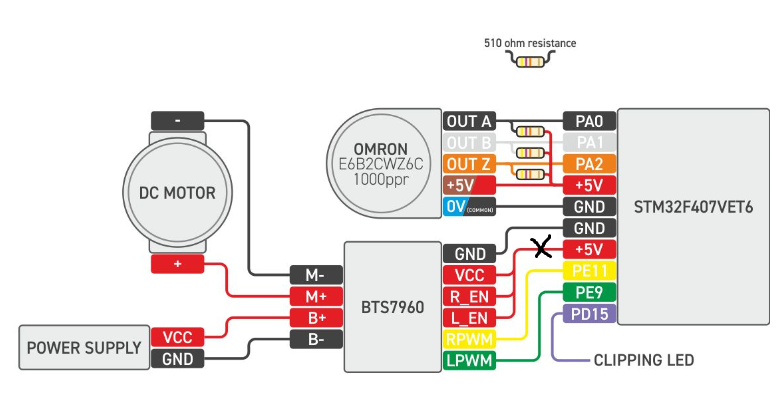
я отключал именно как на схеме нарисовано (смотреть на черный крест) отключил пучок VCC+REN+LEN от +5В пина STM, сам же пучок VCC+REN+LEN я не размыкал ок, если мы с одного выключателя включаем 2 лампочки - их можно считать синхронизированными? по поводу длинны, это не критично - допустим 10см - разница длинны, электрический сигнал пройдет за 0.33 нс(наносекунд) дольше допустим у нас ШИМ с частотой 16kHz, и скважность в 1%, он даст исмпульсы длительностью в 625нс итого условно получаем "рассинхронизацию" на каких то 0,05% поэтому считаю утверждение по поводу одинаковой длинны ошибочно и некритично аккуратно запаивать к пинам провода тоже необязательно, главно обеспечить надежный контакт с низким переходным сопротивлением

-
@piradik5 @Lexins вот снятое видео для демонстрации предыдущего поста по поводу пустоты в 30 гр. в центре - у меня такого нет, я проверял значание minForce в WheelCheck - оно и так и так 9%, т.е. мотор начинает двигаться при одинаковых значениях ШИМ так же замечу, что этот эффект "легкости" заметен лишь при полностью выключенном FFB, когда же прилагается какой нибудь %FFB - "легкость" соотственно сменяется силой фитбэка и разницы я не чувствую
-
я подключал 2 BTS в паралель пин к пину как есть GND к GND RPWM к RPWM LPWM к LPWM и силу так же шим на них синхронизруется, поэтому их можно паралелить сколько хочешь... единственный момент - мне не понравилось, что при подаче +5В на контакты VCC, R_EN, L_EN в BTS - выходные силовые пины (M+ / M-) и закорачиваются меж собой и коллекторный двигатель при этом в свободном режиме туго вращается (как замкнутый генератор) - вообщем я VCC оставил неподключеным
-
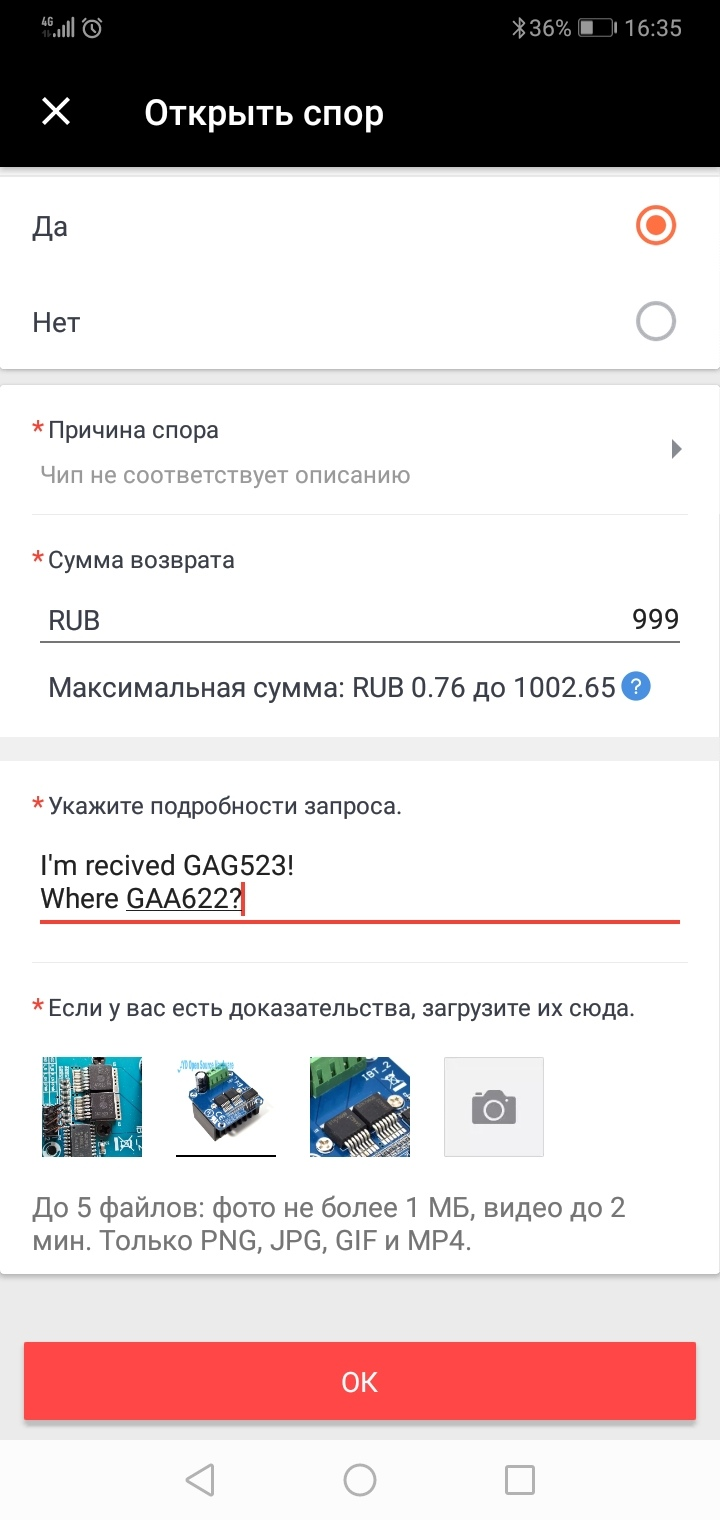
@dvkokh у меня на картинке на ali были нарисованы 622 чипы, а по факту пришли 523... сразу открыл спор, на возврат 99% стоимости BTS работают нормально, претензий к ним нет так что советую поступить так же
-
вот я минфорс настраивал у себя и снимал графики линейности смысл в том, что до 8% гейна двигатель ничего не чувствует... поэтому и добавляется min force
-
@Basma4 у меня без энкодера был, я омрон с индексом на 600 PPR поставил плохо искал! есть двигатели) https://youla.ru/novosibirsk/remont-i-stroitelstvo/ehlektrika/eliektrodvighatieli-postoiannogho-toka-30v-5acf080b2138bb1e971cd0d2
-
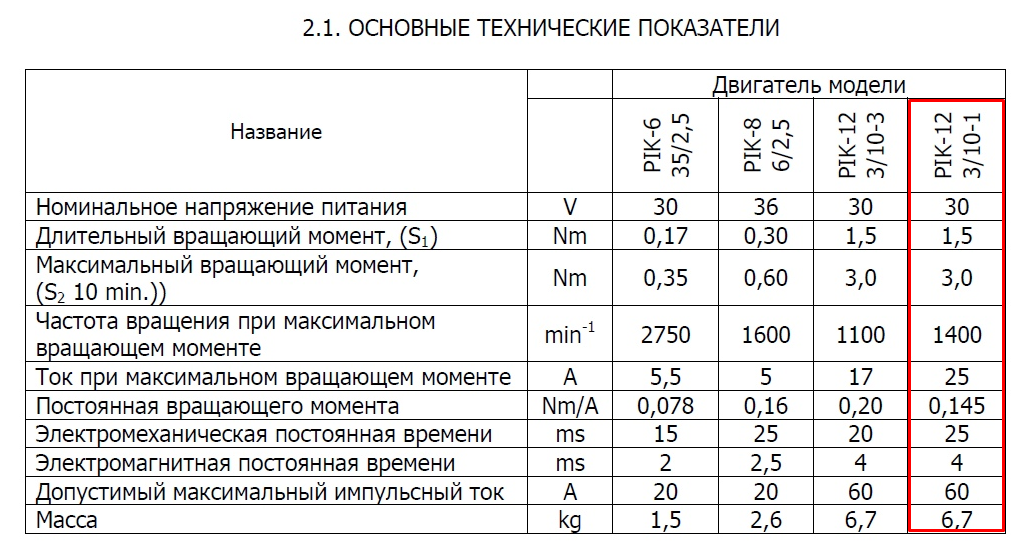
@Basma4 я перешел на двигатель pik 12-3/10-1, у него каких либо ступенек и переключений между обмотками ротора я не чувствую, вот он прям очень плавный и линейный сборку базы я почти закончил... скоро выложу инфу, а пока так
-
@Sieben либо я непонятно выражаю свои мысли, либо ты меня не понимаешь, я ж написал про !калибровку! а не про потерю центра в работе!\ напишу еще раз! я согласен что не важно куда ставить энкодер, в каком передаточном соотношении он будет работать и даже в какую сторону работать! вообще не важно, я пишу про то, что в таком случае ИНДЕКС энкодера не получится задействовать для режима !автоматической калибровки! и придется при каждом включеннии - вручную мышкой ставить галочку и назначать центр @Basma4 лог записан с интервалом не в 1мс, он выглядит как лог с шагом в 2мс
-
@Sieben просто ты меня не понял) я про то, что индекс энкодера для калибровки использовать корректно не получится (придется после каждого включения платы - назначать центр), а энкодер да, будет работать PPR умножить на передаточное число и все...
-
1. прямой привод, даже на DC моторе очень тихий... по уровню громкости - да я чешусь наверно громче чем руль крутится 2. должно работать, только тогда неккоректно будет работать индекс энкодера, т.к. центр руля будет не только в 0 положении а еще и при других градусах (при передаче к примеру 1 к 3 - будут центровки по индексу в углах 0/120/240/0)
-
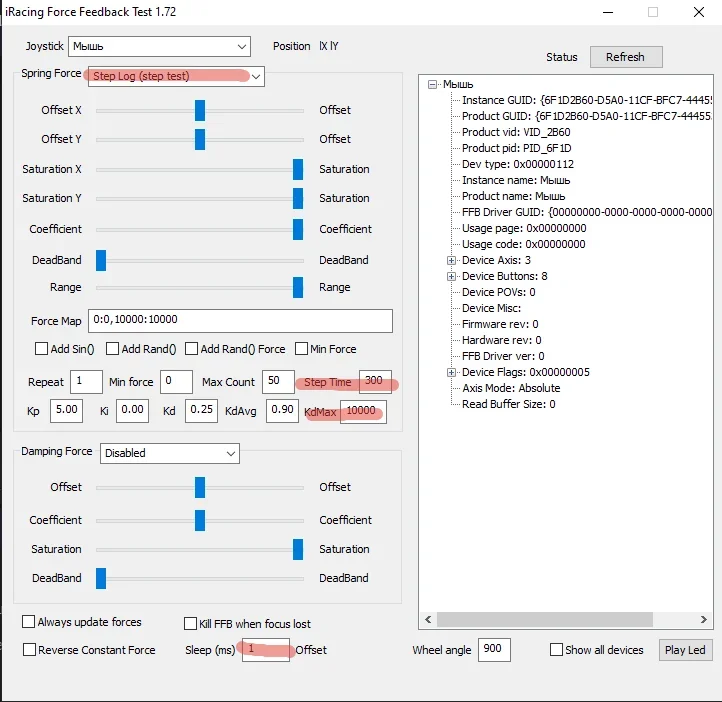
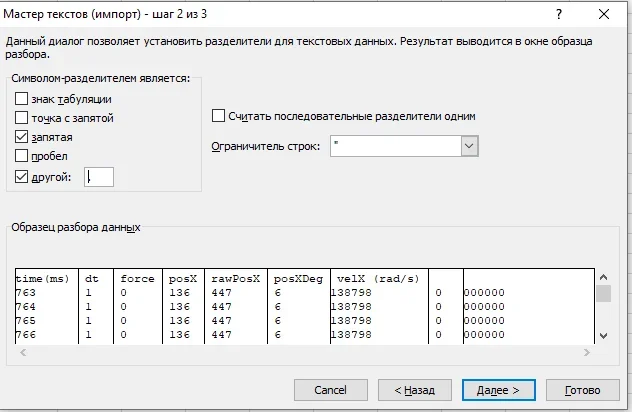
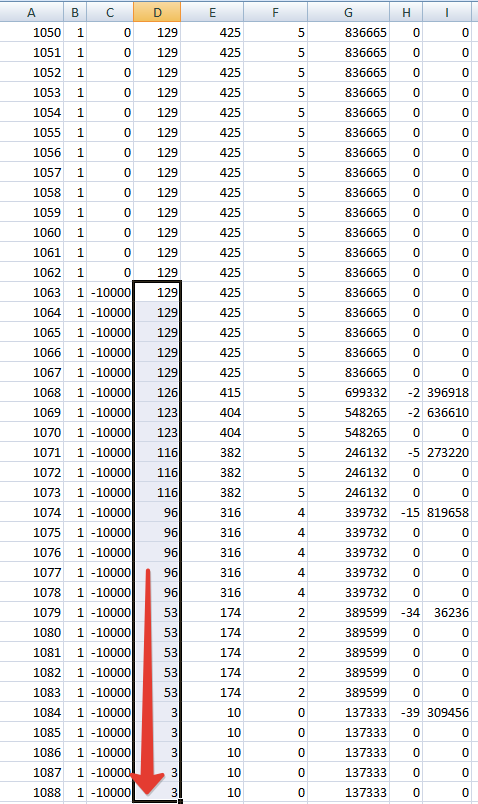
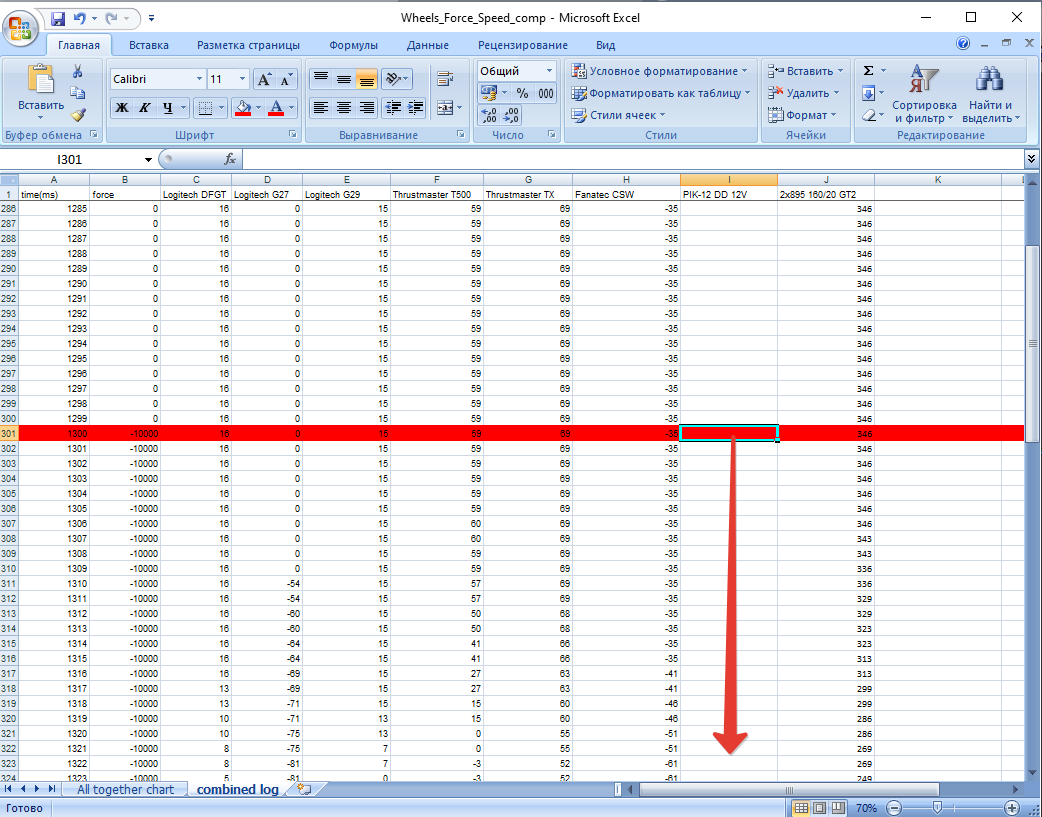
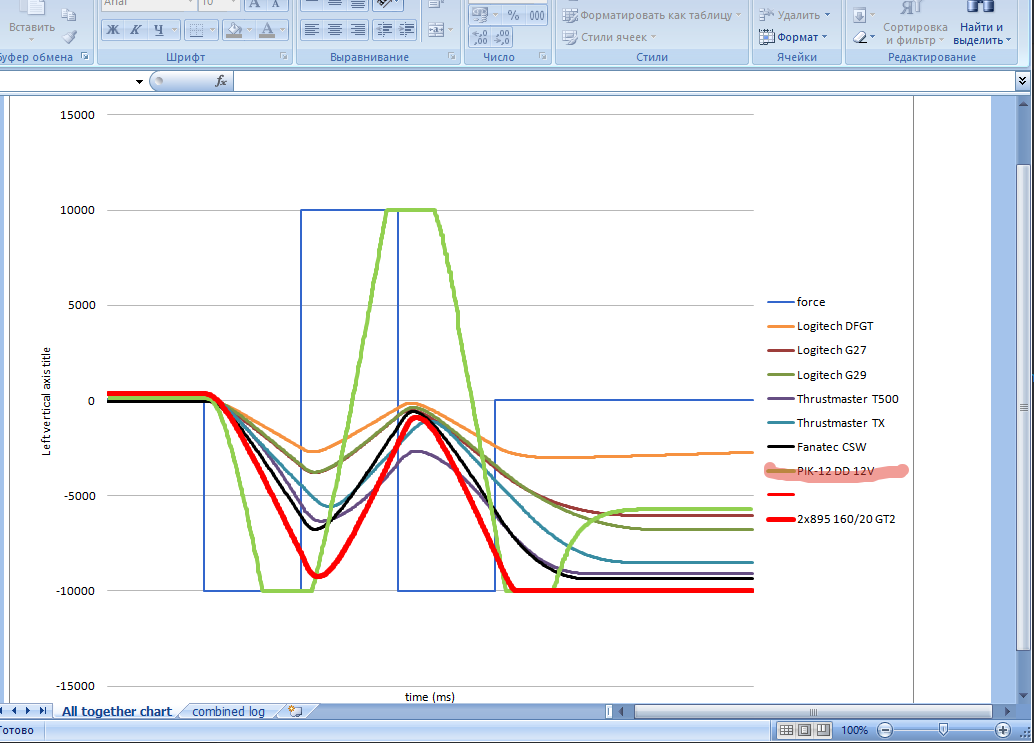
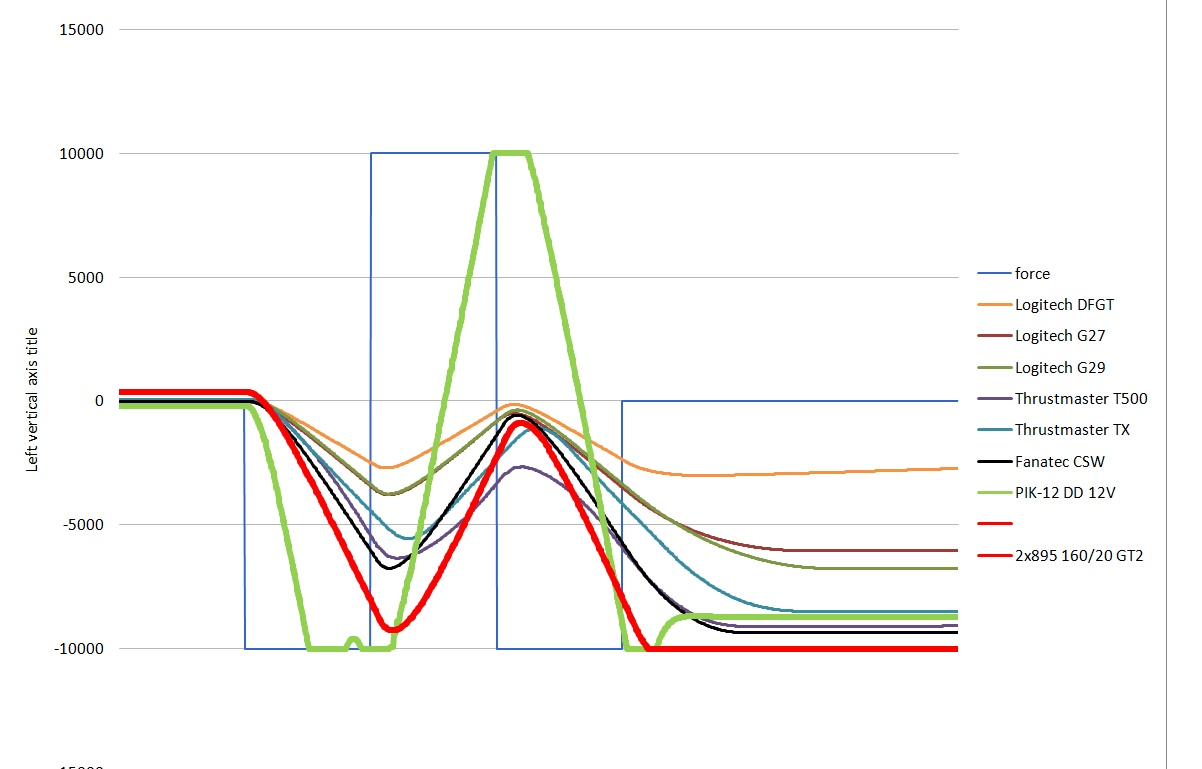
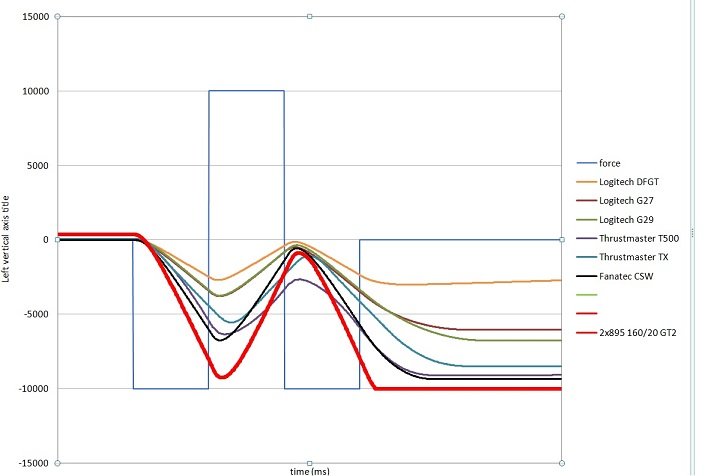
@Basma4 в видео услышал вопрос по поводу графиков) 1. проводим тест на стандартных настройках wheelcheck "step Log (step test)" 2.в папке "документы" в винде появится csv лог файл с названием типа log 2020-06-29 22-01-48.csv 3. открываем excel, раздел данные - из текста, и выбираем свой csv файл в проводнике формат данных - с разделителями, далее - символом разделителем является запятая и другой (там ставим точку) далее/готово -вставляем данные на лист дальше надо скопировать столбец "D" до конца с того места, как в столбце "С" появилось (-10000) дальше надо взять файл https://yadi.sk/i/hTVH80JPDfdstQ в нем вставляем начиная от сюда и ниже наши значения а выше - можно просто растянуть сколько там было до этого к примеру у меня было "129" - значит растянем "129" и если мы все сделали правильно, то тут должен появиться график с названием из верхней строки P.S.: особое внимание следует обратить на исходный csv файл, у меня были баги - когда время начинало сбоить и пропускались строки лога т.е. в импортированном csv логе должно быть около 2000 строк +/-
-
1. кто б дал мне двигатель с идеальными скоростными характеристиками? )) 2. а по существу - высокая скорость - показатель "пологости" механической характеристики привода, т.е. на небольших скоростях вращения крутящий момент падает незначительно, т.е. быстрый руль умеет и тянуть и крутить одновременно к примеру какой нибудь G27, с максимальной скоростью чуть больше 1 оборота в секунду - при вращении по направлению FFB со скоростью 0.5 оборота в секунду выдаст всего лишь половину своего крутящего момента... быстрый DD же может крутить и тянуть одновременно... причем сила FFB не сильно зависит от того что мы делаем с рулем - держим/крутим/рывком дергаем и т.д. 3. с большой и тяжелой инертной баранкой скорость работы упадет, на видео лёгкий пластиковый штурвал 280 мм 4. момент и скорость руля всегда можно убавить, я на видео показал "максимальные возможности"
-
@Buxou куда такая избыточная мощность? вот я на pik-12 3/10 - 1 собрал на 12 вольтах (питание от АКБ ибп 7,2 а.ч) + 2хBTS получил такие результаты: момент безменом померял - получил 7,2 н.м. вот видео степ теста пока недоделанной до конца базы
-
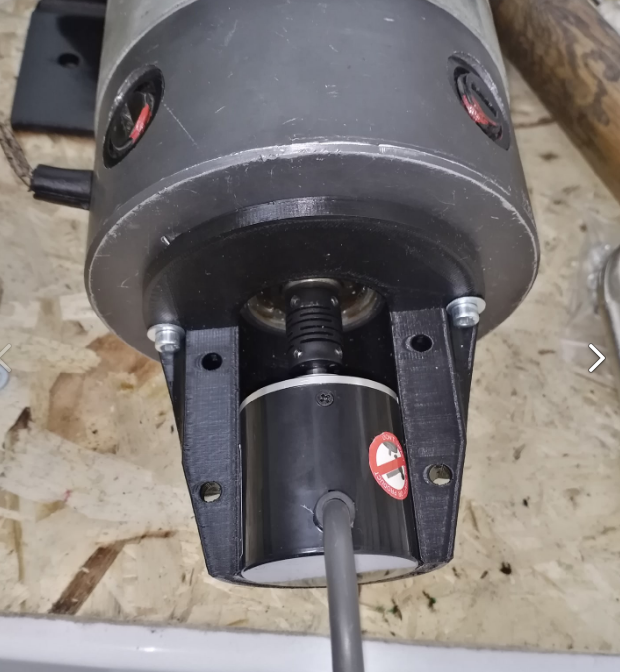
пришел ко мне сегодня PIK-12 3/10 - 1 решил помучать его немножко от 12В (АКБ от шурика) холостой ход ~0.75А с китайским апмперметром держим ротор, получаем 1,5кг на рычаге 16см (2.4 н.м.) и ток 16А - провода мультиметра греются, если без амперметра то усилие уже 4 с хвостиком кг (6,5 н.м.) что понравилось - идеально плавный ход, как без нагрузки, так и под напряжением, усилие при "измерении" руками линейно, переключений на коллекторе и магниты не чувствуются совсем p.s. не надо смотреть на бирку что там написано 1,5 н.м. номинала при 30В (это не для нас...)
-
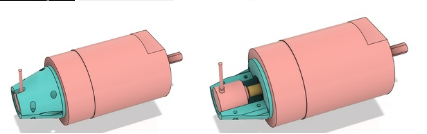
модели есть, но немного кривые, подгонял под печать на своем принтере https://yadi.sk/d/kZzvvn9hO0dKgQ исходники к ним (проект Fusion360) https://yadi.sk/d/PlkgrhOZJ1wQVg вот этот мотор едет ко мне... тут на форуме на подобном моторе была тема
-
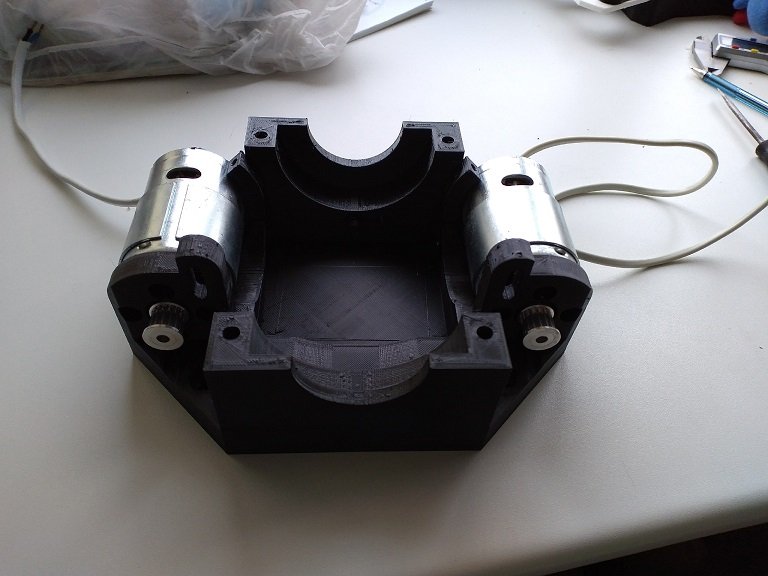
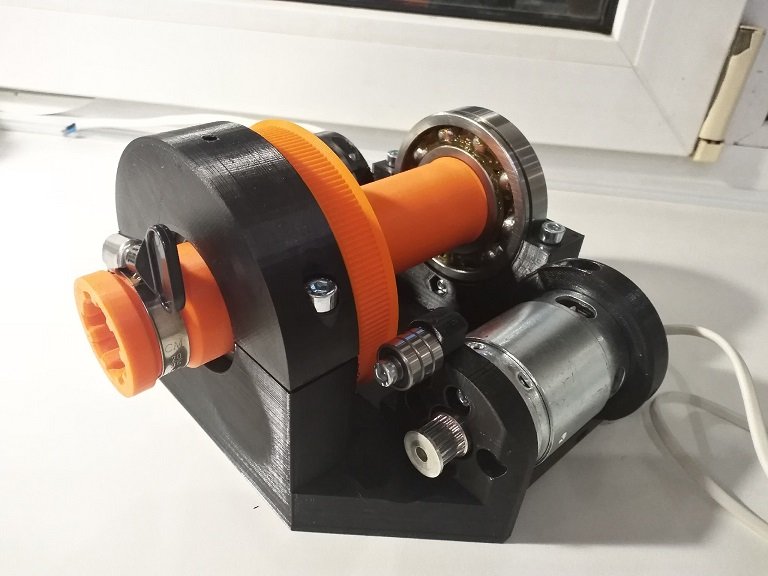
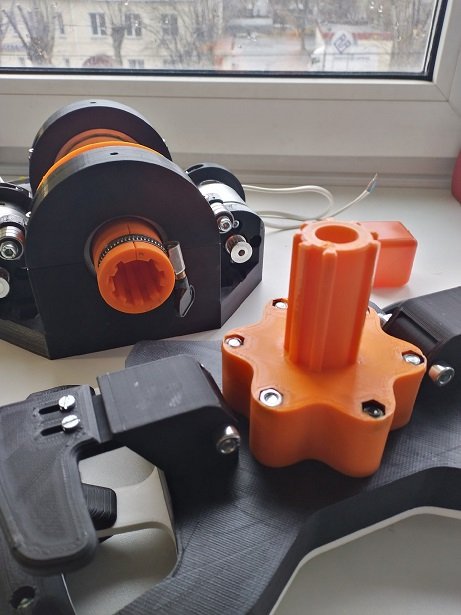
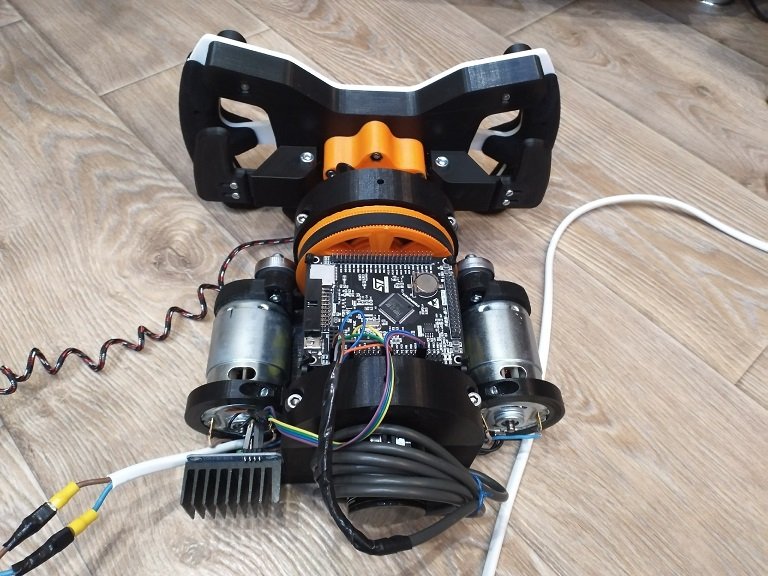
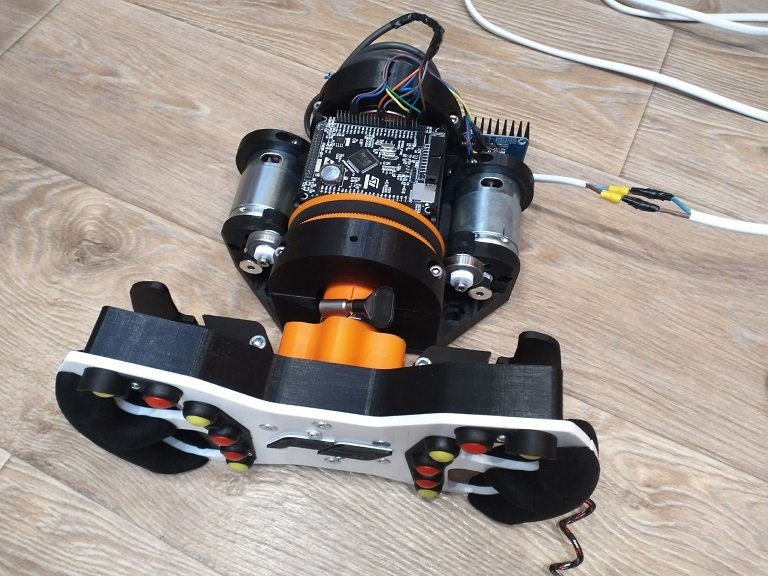
Привет самодельщикам!, собрал я тут свою первую базу, на двух моторах 895 и ремне GT2 передаточное 1 к 8 1. моторы подключил последовательно, питание 24В/16А, 1хBTS на GAG523 (16 kHz) 2. под моторами поставил датчики температуры (на 50гр.) на управление вентиляторами охлаждения 3. корпус выполнен из Petg пластика, вал из PLA 4. энкодер omron с индексом на 600 PPR 5. результат замера момента безменом - 4,2 н.м. немного о минусах) 1. моторы греются сильно и вентиляторы не помогают 2. ремень после непродолжительной эксплуатации внешне поизносился), скоро он кончится 3. "ступенчатость" моторов не получилось победить (895 мотор имеет 10 "шагов", в проекте были применены шкивы на 20 зубъев, чтобы 1 мотор был в промежуточном положении между шагами - проблема не решилась) плюсы: 1. цена 2. тишина 3. высокая скорость базы по сравнению с бюджетными рулями ------ фотки и лог файл) проект дорабатывать не буду, разберу на запчасти уже заказал себе PIK-12 (для ДД)
-
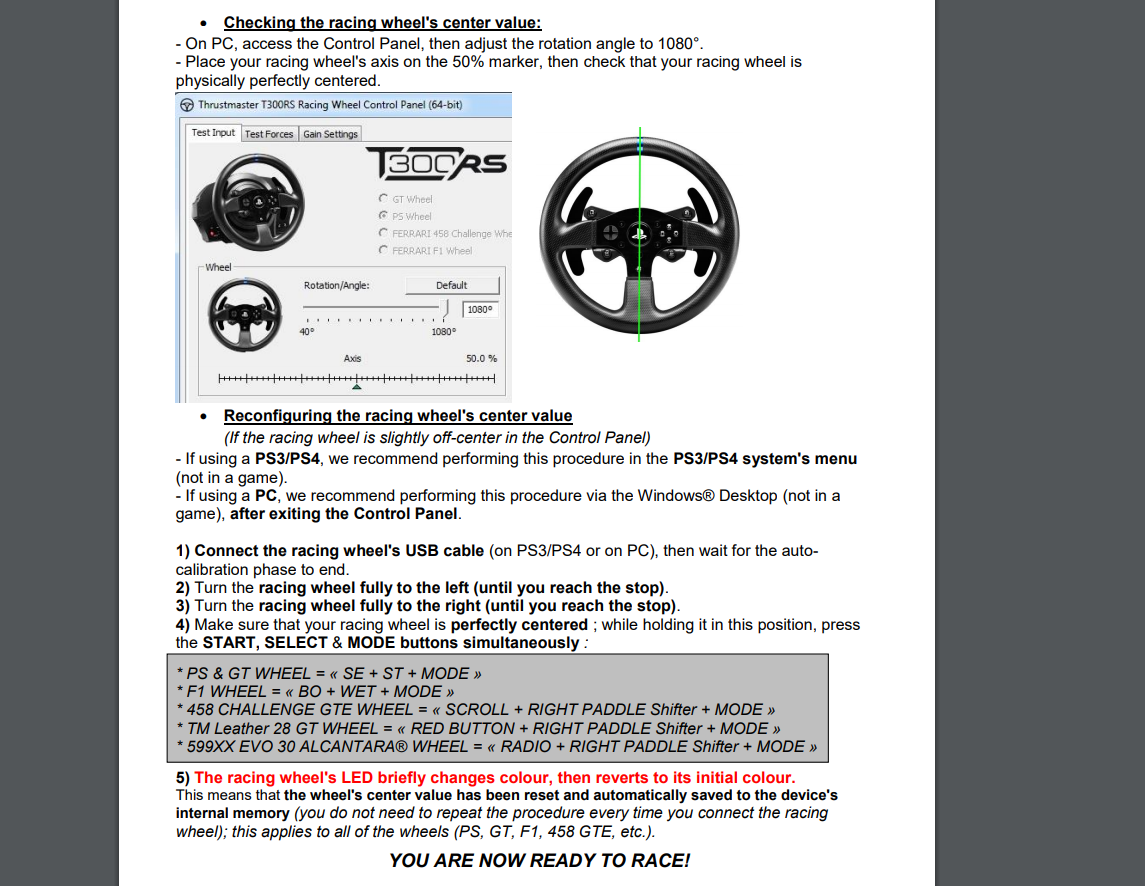
@recier по поводу сбивающейся калибровки советую прочитать тему - должно помочь сломанный редуктор можно поменять (был у знакомого в МСК он (возможно еще не продал) - постучись в личку если, надумаешь ремонтировать) центр на Т300 можно назначать вручную комбинацией кнопок
-
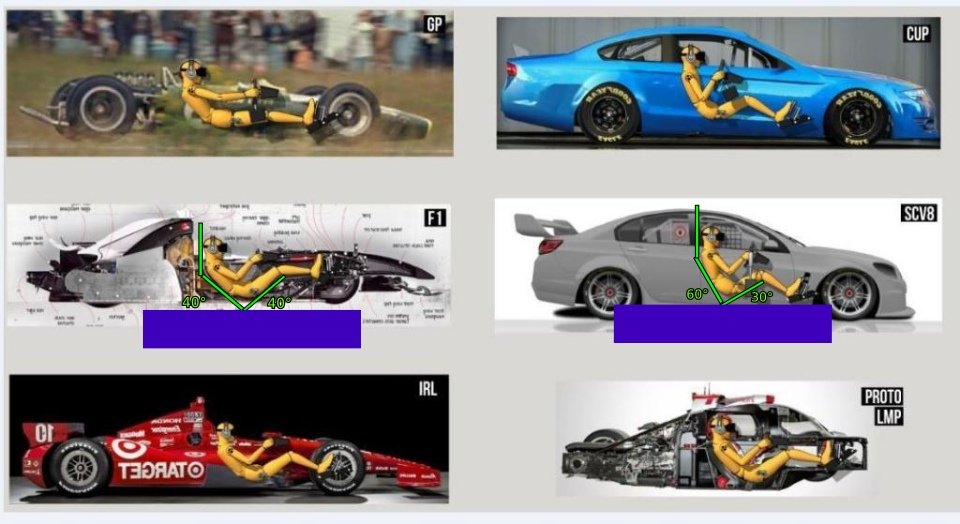
"правильная посадка" за рулем есть только в автошколе на учебном автомобиле... ибо в спортивных авто все очень отличается пилоты NASCAR вообще с рулем обнимаются)
-
@AlexFed777 проводки эти приходят на плату (а там написано left/right paddle) т.е. это рудимент от Т500 - для подрулевых лепестков, которые раньше были на самой базе, на т150 кстати они тоже есть
-
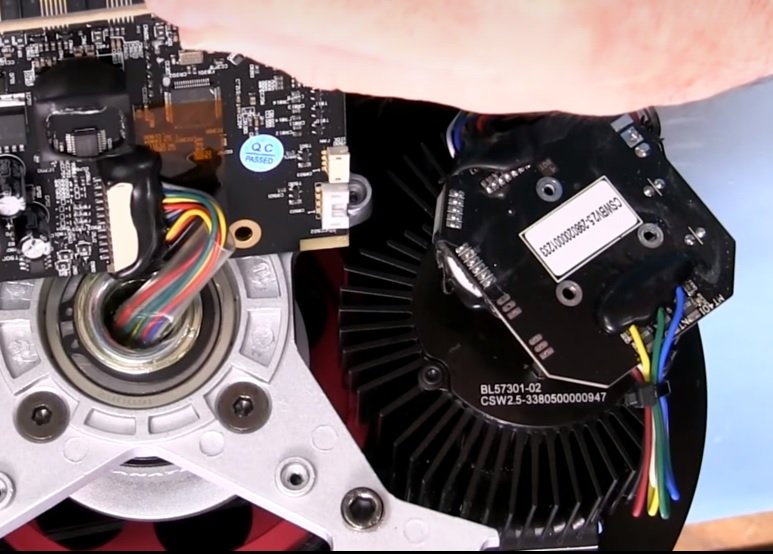
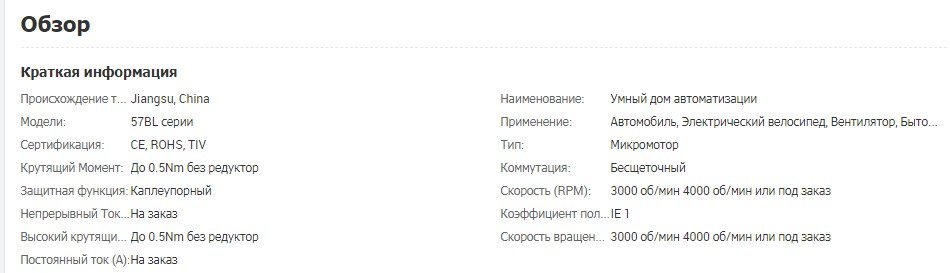
вот, может поможет в поисках P.S., если это серия 57BL, то возможно его характеристики 0,5 Н.м / 3000 rpm (но это не точно)
-
выбирать надо исходя из характеристик мотора, можно хоть 1:1 (DD)